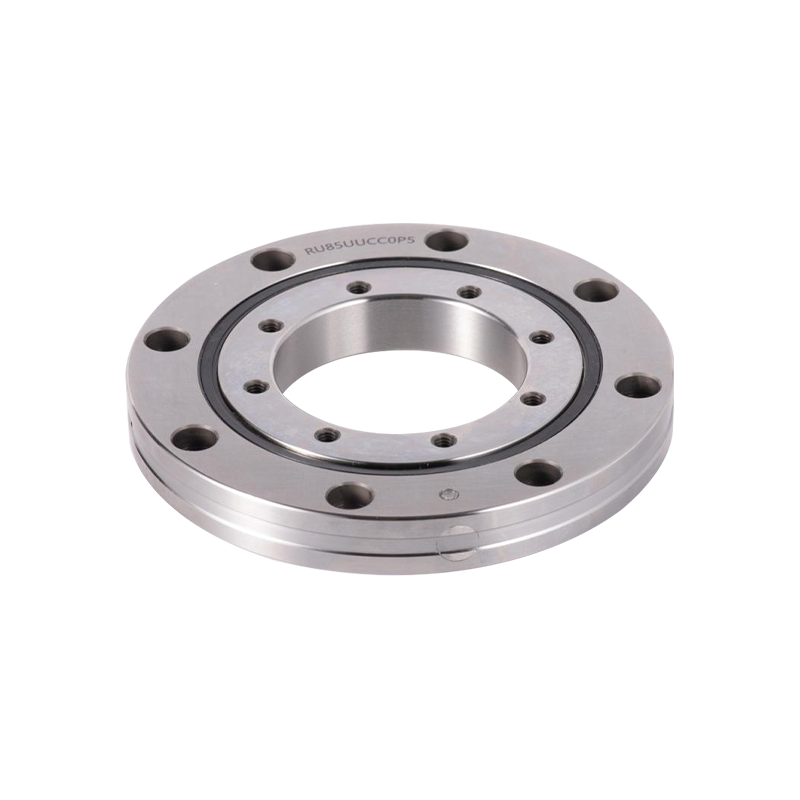
রোবট জয়েন্টগুলি সীমাবদ্ধতার একটি অনন্য সমন্বয়ের অধীনে কাজ করে। এগুলি অবশ্যই লাইটওয়েট হতে হবে, তবুও লোডের নিচে বিচ্যুতি প্রতিরোধ করার জন্য যথেষ্ট কঠোর। তাদের অবশ্যই মাইক্রোন-স্তরের নির্ভুলতার সাথে ঘোরানো উচিত, তবুও প্রতিদিন হাজার হাজার চক্র বেঁচে থাকে। এবং তাদের অবশ্যই একই সাথে রেডিয়াল, অক্ষীয় এবং মুহূর্ত লোডগুলি পরিচালনা করতে হবে, প্রায়শই কয়েক সেন্টিমিটারের চেয়ে বড় পায়ের ছাপের মধ্যে নয়। এই যেখানে RB2508 বিয়ারিং ছবিতে প্রবেশ করে।
25 মিমি বোর, 41 মিমি বাইরের ব্যাস এবং মাত্র 8 মিমি প্রস্থ পরিমাপের একটি পাতলা-সেকশন ক্রসড রোলার বিয়ারিং হিসাবে, RB2508 ঠিক এই ধরনের উচ্চ-ঘনত্ব, উচ্চ-স্টেক প্রয়োগের জন্য ইঞ্জিনিয়ার করা হয়েছে। এটি কেবল একটি উপাদান নয়; এটি একটি নকশা সিদ্ধান্ত যা রোবটের পুনরাবৃত্তিযোগ্যতা, তাপীয় আচরণ এবং রক্ষণাবেক্ষণের ব্যবধানকে প্রভাবিত করে। এই নিবন্ধটি RB2508 এর পিছনে প্রযুক্তিগত যুক্তি, এর কাঠামোগত সুবিধা, নির্বাচনের মানদণ্ড এবং রোবট আর্ম একীকরণের জন্য কীভাবে এটি মূল্যায়ন করা যায় তা পরীক্ষা করে।
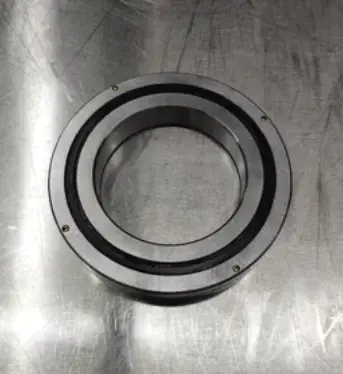
রোবট জয়েন্টগুলিতে, ভারবহন একটি প্যাসিভ অংশ নয়। এটি কঠোরতা চেইন সংজ্ঞায়িত করে এবং সরাসরি পরম অবস্থান নির্ভুলতা প্রভাবিত করে।
প্রথাগত রোবট জয়েন্টগুলি প্রায়শই গভীর খাঁজ বল বিয়ারিং, কৌণিক যোগাযোগ জোড়া, বা টেপারড রোলার বিয়ারিংয়ের সংমিশ্রণের উপর নির্ভর করে। এগুলির প্রত্যেকটি একটি সীমিত লোড দিক ভালভাবে পরিচালনা করে, তবে তাদের সতর্কতামূলক প্রিলোড সামঞ্জস্য প্রয়োজন এবং আরও অক্ষীয় স্থান গ্রহণ করে। RB2508 একটি ভিন্ন পথ নেয়।
একটি ক্রস করা রোলার বিয়ারিং-এ, নলাকার রোলারগুলি একটি V- আকৃতির খাঁজের মধ্যে 90-ডিগ্রী ব্যবধানে সাজানো হয়। এই অভিযোজন একটি একক ভারবহনকে একই সাথে রেডিয়াল লোড, উভয় দিকের অক্ষীয় লোড এবং টিল্টিং মোমেন্ট লোডগুলিকে শোষণ করতে দেয়। একটি রোবট জয়েন্টের জন্য, এটি একটি সহজ হাউজিং ডিজাইন, কম উপাদান এবং একটি ছোট অক্ষীয় স্ট্যাকের অনুবাদ করে।
RB2508 একটি বিভক্ত বাইরের রিং এবং একটি এক-টুকরো ভিতরের রিং ব্যবহার করে। এই কনফিগারেশনটি বিশেষভাবে উপযুক্ত যখন অভ্যন্তরীণ রিং ঘূর্ণন নির্ভুলতা সমালোচনামূলক হয়, যা রোবট জয়েন্টগুলিতে সাধারণ যেখানে অভ্যন্তরীণ রিংটি আউটপুট ফ্ল্যাঞ্জ বা সুরেলা ড্রাইভের সাথে সংযোগ করে। বিভক্ত বাইরের রিং সমাবেশের সময় প্রিলোড সামঞ্জস্যের জন্য অনুমতি দেয়, যখন অবিচ্ছেদ্য অভ্যন্তরীণ রিং গোলাকারতা এবং অনমনীয়তা বজায় রাখে।
একটি 25 মিমি বোর এবং 8 মিমি প্রস্থের সাথে, RB2508 একটি পাতলা-সেকশন বিয়ারিং হিসাবে শ্রেণীবদ্ধ করা হয়েছে। পাতলা-বিভাগের বিয়ারিংগুলি যদি ভুলভাবে পরিচালনা করা বা ইনস্টল করা হয় তবে বিকৃতির প্রবণতা রয়েছে, কিন্তু যখন সঠিকভাবে সমর্থিত হয়, তখন তারা একটি চমৎকার দৃঢ়তা-থেকে-ওজন অনুপাত প্রদান করে। ক্রস করা রোলার লেআউটটি বৃহত্তর সংখ্যক ঘূর্ণায়মান উপাদানগুলিতে লোড বিতরণ করে প্রাচীরের কম বেধের জন্য ক্ষতিপূরণ দেয়।
একটি রোবট জয়েন্টে RB2508 সংহত করার আগে, প্রকৌশলীদের উচিত এর মূল মাত্রা এবং লোড রেটিং পর্যালোচনা করা। নীচের সারণীটি প্রয়োজনীয় পরামিতিগুলিকে সংক্ষিপ্ত করে।
| প্যারামিটার | মান |
|---|---|
| বোরের ব্যাস (d) | 25 মিমি |
| বাইরের ব্যাস (D) | 41 মিমি |
| প্রস্থ (B) | 8 মিমি |
| রোলার পিচ বৃত্ত ব্যাস (dp) | 32 মিমি |
| অভ্যন্তরীণ রিং কাঁধ (ডিএস) | 28.5 মিমি |
| বাইরের রিং কাঁধ (Dh) | 35.5 মিমি |
| বেসিক ডাইনামিক লোড রেটিং (C) | 3.63 kN |
| বেসিক স্ট্যাটিক লোড রেটিং (C0) | 3.83 kN |
| ওজন | প্রায় 0.05 কেজি |
RB2508 প্রায়ই প্রত্যয় দিয়ে নির্দিষ্ট করা হয় যা সিলিং, ক্লিয়ারেন্স এবং নির্ভুলতাকে সংজ্ঞায়িত করে। সাধারণ সমন্বয় অন্তর্ভুক্ত:
উদাহরণস্বরূপ, RB2508UUCC0P5 P5 নির্ভুলতার সাথে একটি ডবল-সিল করা, প্রিলোডেড বিয়ারিং বোঝায়। ভুল ক্লিয়ারেন্স বা নির্ভুলতা গ্রেড নির্বাচন করা অত্যধিক ঘর্ষণ, তাপ উত্পাদন, বা রোবটের নিয়ন্ত্রণ লুপের জন্য অপর্যাপ্ত কঠোরতা হতে পারে।
পাতলা-বিভাগের বিয়ারিংগুলি মাউন্ট-প্ররোচিত বিকৃতির জন্য সংবেদনশীল। হাউজিং বা শ্যাফ্ট শোল্ডার সঠিক সমতলতা এবং ঋজুতার সাথে মেশিন করা না হলে, রেসওয়ে বিকৃত হতে পারে, যার ফলে টর্ক রিপল এবং অকাল ক্লান্তি দেখা দেয়। এটি ভারবহনের ত্রুটি নয়; এটি একটি সিস্টেম-স্তরের প্রয়োজনীয়তা। ইঞ্জিনিয়ারদের হাউজিং সহনশীলতা যাচাই করা উচিত এবং একটি নিয়ন্ত্রিত মাউন্টিং পদ্ধতি ব্যবহার করে বিবেচনা করা উচিত।
RB2508 ব্যাপকভাবে শিল্প রোবট জয়েন্ট, ঘূর্ণমান অক্ষ, এবং নির্ভুল অবস্থানের পর্যায়ে ব্যবহৃত হয়। একটি কমপ্যাক্ট খামে সম্মিলিত লোড বহন করার ক্ষমতা এটিকে সহযোগিতামূলক রোবট, SCARA অস্ত্র এবং শেষ-প্রভাবকদের জন্য একটি প্রাকৃতিক উপযুক্ত করে তোলে যেখানে স্থান একটি প্রিমিয়ামে রয়েছে।
একটি রোবট জয়েন্টে, অক্ষীয় এবং রেডিয়াল রানআউট সরাসরি টুল সেন্টার পয়েন্টের সঠিকতাকে প্রভাবিত করে। আঁটসাঁট সহনশীলতা সহ একটি ক্রস করা রোলার বিয়ারিং এই বিচ্যুতিগুলিকে কমিয়ে দেয়, যা নিয়ামককে লক্ষ লক্ষ চক্রের পুনরাবৃত্তিযোগ্যতা বজায় রাখতে দেয়। প্রিলোডেড CC0 বৈকল্পিকটি প্রায়শই এই কারণে বেছে নেওয়া হয়, কারণ এটি অভ্যন্তরীণ ছাড়পত্র সরিয়ে দেয় এবং জয়েন্টের কার্যকরী দৃঢ়তা বাড়ায়।
রোবট জয়েন্টগুলি খুব কমই ধ্রুবক লোড দেখতে পায়। তারা ঘন ঘন শুরু, স্টপ এবং পেলোডে পরিবর্তন অনুভব করে। RB2508 এর ঘূর্ণায়মান উপাদান জ্যামিতি অনুরূপ আকারের বল বিয়ারিংয়ের চেয়ে একটি বৃহত্তর এলাকা জুড়ে যোগাযোগের চাপ বিতরণ করে, যা দোদুল্যমান বা পরিবর্তনশীল-লোড অবস্থায় ক্লান্তি জীবনকে প্রসারিত করতে পারে। যদিও সঠিক জীবন গণনা নির্দিষ্ট লোড স্পেকট্রামের উপর নির্ভর করে, মৌলিক সুবিধা হল নলাকার রোলারের লাইনের যোগাযোগ বনাম বলের বিন্দুর যোগাযোগের মধ্যে।
সাধারণ অ্যাপ্লিকেশন:
RB2508-এর মূল্য নির্ধারণ বিভিন্ন বিষয়ের উপর নির্ভর করে: নির্ভুলতা গ্রেড (P5, P4, P2), ক্লিয়ারেন্স বা প্রিলোড (C0, CC0), সিল করার বিকল্প (UU বা খোলা), এবং অর্ডারের পরিমাণ। যেহেতু এই ভেরিয়েবলগুলি উত্পাদন খরচ এবং সীসা সময় উভয়কেই প্রভাবিত করে, একটি জেনেরিক মূল্য তালিকা খুব কমই সঠিক।
একটি অর্থপূর্ণ উদ্ধৃতি পেতে, নিম্নলিখিত তথ্য প্রস্তুত করুন:
ইঞ্জিনিয়ারিং সমর্থন সহ সরবরাহকারীরা অ-মানক মাত্রা, কাস্টম প্রিলোড এবং ইনস্টলেশন নির্দেশিকাতে সহায়তা করতে পারে। একটি সরবরাহকারীর মূল্যায়ন করার সময়, তারা নির্দিষ্ট যৌথ নকশার জন্য 3D মডেল, মাত্রিক অঙ্কন এবং প্রযুক্তিগত পরামর্শ প্রদান করতে পারে কিনা তা জিজ্ঞাসা করুন।
মৌলিক গতিশীল লোড রেটিং (C) হল 3.63 kN, এবং মৌলিক স্ট্যাটিক লোড রেটিং (C0) হল 3.83 kN৷
মাত্রাগতভাবে, এটি অন্যান্য 25x41x8 মিমি ক্রস করা রোলার বিয়ারিংয়ের সাথে বিনিময় করতে পারে। যাইহোক, নির্ভুলতা গ্রেড, ক্লিয়ারেন্স এবং অভ্যন্তরীণ নকশা পরিবর্তিত হতে পারে। প্রতিস্থাপনের আগে সর্বদা প্রত্যয় কোড এবং কর্মক্ষমতা প্রয়োজনীয়তা যাচাই করুন।
হাউজিং এবং খাদ কাঁধ সমতল এবং লম্ব নিশ্চিত করুন. সমাবেশের সময় ভারবহন জোর করা এড়িয়ে চলুন, এবং সুপারিশকৃত শক্ত করার ক্রম অনুসরণ করুন। পাতলা-বিভাগের বিয়ারিংয়ের জন্য, মাউন্ট বিকৃতি সঠিকতা ক্ষতির একটি সাধারণ কারণ।
অনেক সরবরাহকারী অনুরোধের ভিত্তিতে 3D STEP ফাইল এবং 2D অঙ্কন অফার করে। এগুলি রোবট জয়েন্ট ডিজাইনে একীকরণের জন্য এবং অর্ডার করার আগে ফিট যাচাই করার জন্য দরকারী৷৷
পণ্য বিভাগ
আমাদের সাথে যোগাযোগ করুন

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+৮৬-৫১০- ৮৮৭৬৩২৩৯
+86-15371057968

নং 1, হি হুয়ান রোড, হুয়াই দাই টাউন, বিনহু জেলা, উক্সি সিটি।
প্রস্তুত শুরু করতে?
যোগাযোগ করুন

এখন!
UKL BEARING